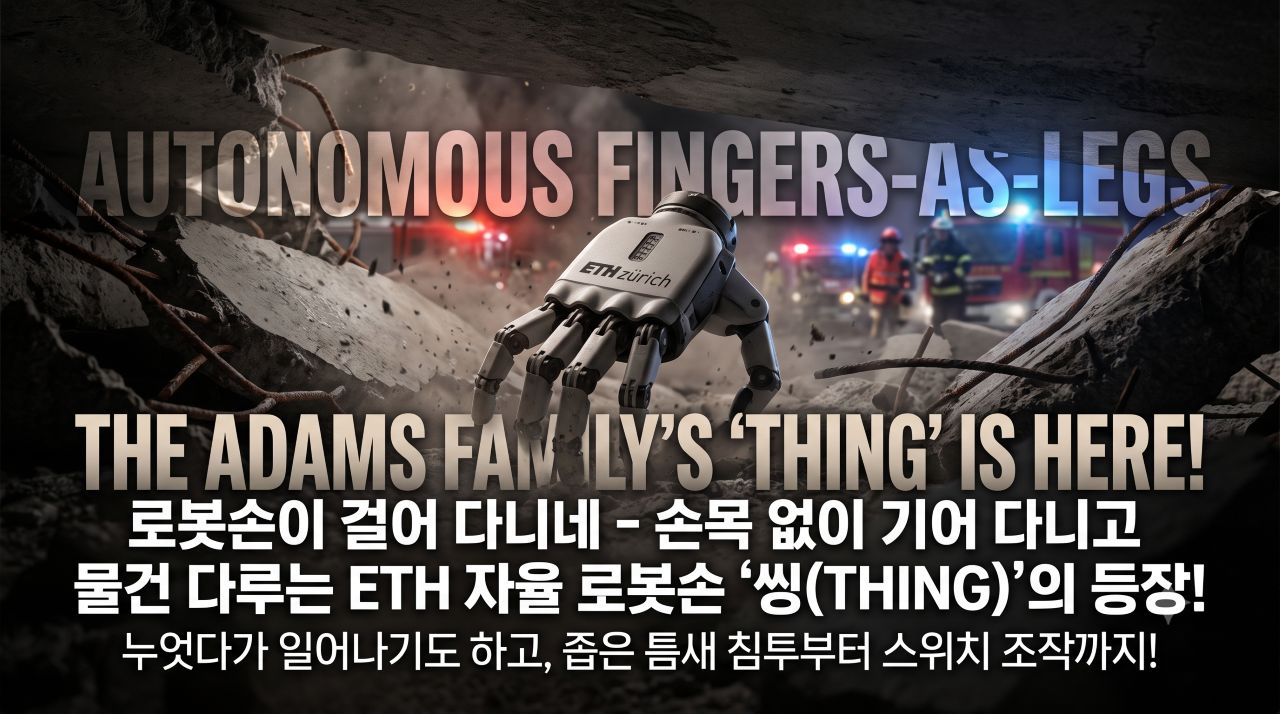
영화 아담스 패밀리를 본 사람이라면 몸통 없이 다섯 손가락만으로 집 안을 잽싸게 누비던 기괴한 손 캐릭터, ‘씽(Thing)’을 기억하실 겁니다.
영화 속 상상에 불과했던 이 장면이 세계 최고 권위의 공과대학 중 하나인 스위스 취리히 연방공과대학교(ETH Zurich) 연구실에서 현실로 구현되었습니다. 손목 아랫부분만 존재하는 818g짜리 로봇 손이 바닥을 기어 다니고, 넘어지면 손가락을 지렛대 삼아 벌떡 일어나며, 목적지에 도착해서는 손가락 끝으로 키보드를 눌러 게임을 조작합니다.
많은 이들이 “신기하지만 기괴하다”, “굳이 다리를 놔두고 왜 손으로 걷게 만드느냐”고 묻습니다. 하지만 로봇 공학의 시선에서 깊이 들여다보면, 이 기술은 ‘로봇 설계의 오랜 고정관념을 무너뜨린 영리한 중간 이정표’입니다.
1. 비대칭의 기적: 사족보행 로봇보다 훨씬 어려운 이유
우리가 흔히 보는 4족 보행 강아지 로봇은 4개의 다리가 대칭을 이루고 있어 무게중심을 계산하기 수월합니다. 반면 인간의 손은 정반대입니다.
- 손가락 5개의 길이가 제각각입니다.
- 엄지손가락은 옆으로 튀어나와 있어 무게 배분이 극도로 불안정합니다.
- 손가락 하나만 허공으로 들어 올려도 전체 균형이 와르르 무너집니다.
ETH 취리히 연구진은 이 20개 관절의 불균형을 사람이 일일이 수식으로 코딩하지 않았습니다. 가상 물리 시뮬레이터 속에서 수천 개의 가상 로봇 손을 동시에 굴리며, 스스로 수만 번 넘어지고 일어서는 강화학습(AI) 과정을 거쳤습니다. 그 결과, 평평한 바닥뿐 아니라 울퉁불퉁한 자갈밭, 잔디, 철제 그레이팅망 위에서도 넘어지지 않고 스스로 전진하는 독자적인 보행 패턴을 터득해 냈습니다.
2. 가상 시나리오: 2028년, 붕괴 사고 현장 속의 ‘분리형 로봇 손’
이 기술이 왜 단순한 실험실 장난감이 아닌지는 실제 산업 현장 시나리오를 그려보면 단번에 이해할 수 있습니다.
[2028년 모 복합 건물 붕괴 현장]
구조 대원과 대형 4족 보행 로봇이 현장에 도착했지만, 무너져 내린 콘크리트 슬래브 틈새는 높이가 겨우 15cm에 불과합니다. 어떤 구조 로봇도, 인명 구조견도 진입할 수 없는 절망적인 상황.
이때 거대한 로봇 팔 끝에 장착되어 있던 **’로봇 핸드’**의 잠금장치가 딸깍 소리를 내며 풀립니다. 팔에서 분리된 손 로봇은 다섯 손가락을 다리 삼아 좁은 잔해 틈새로 포복하듯 기어 들어갑니다. 손끝에 내장된 촉각 센서로 무너진 철근을 더듬고, 손등의 초소형 카메라로 내부 상황을 본부로 실시간 전송합니다.
잔해 깊은 곳에서 가스 누출 밸브를 발견한 로봇 손. 방금 전까지 ‘다리’ 역할을 하던 다섯 손가락은 즉시 정밀한 ‘손’으로 전환되어 밸브 레버를 꽉 쥐고 오른쪽으로 돌려 가스를 차단합니다. 2차 폭발 위험을 막아낸 손 로봇은 다시 손가락을 짚어가며 틈새를 빠져나와 대형 로봇 팔 끝에 완벽하게 도킹(결합)합니다.
3. 아직은 시험 단계, 팩트로 짚어보는 현실적 한계
물론 지금 당장 이 로봇 손을 산업 현장이나 건설판에 투입하기에는 이른 감이 있습니다. 연구진이 공개한 기술도 최종 완성품이 아닌 핵심 메커니즘을 증명해 보인 중간 단계이기 때문입니다.
- 관절 모터의 피로도와 마모일반 로봇 손의 모터는 물건을 ‘쥐는 힘’을 내도록 설계되었습니다. 자기 몸무게 818g을 떠받치며 바닥을 디딜 때 발생하는 충격 하중을 장시간 견디기엔 기어 내구성에 무리가 따릅니다.
- 느린 이동 속도와 배터리현재 보행 속도는 초속 1~2cm 남짓입니다. 1미터를 이동하는 데 1분 가까이 걸리며, 소형 배터리의 지속 시간도 제한적입니다.
- 독립된 인지 능력의 부재지금은 외부 카메라와 조종 신호의 도움을 일부 받아 움직입니다. 스스로 주변 환경을 입체적으로 인지하고 장애물을 회피하는 온보드 AI 비전 시스템이 더해져야 합니다.
4. 앞으로 1~2년, 이 로봇은 어디까지 진화할까?
연구진이 설정한 다음 목표는 명확합니다. 향후 1~2년 사이 우리는 다음과 같이 업그레이드된 모습을 보게 될 가능성이 높습니다.
- 촉각 센서와의 결합 (촉각 보행): 앞이 보이지 않는 칠흑 같은 분진 속에서도 손끝의 미세한 촉각 신호만으로 지형을 읽고 더듬으며 이동하는 기술.
- 도킹(Docking) 메커니즘의 완성: 대형 로봇의 팔 끝에 붙어 작업하다가, 좁은 통로를 만나면 스스로 떨어져 나간 뒤 임무를 마치고 다시 결합하는 완전한 분리 합체형 하드웨어.
- 초경량 인공근육 소재 적용: 충격을 흡수하면서도 훨씬 가볍고 질긴 인공 힘줄(Tendon) 구동 방식을 채택해 이동 속도와 파워를 획기적으로 개선.
맺으며: 로봇의 형태는 인간의 모습을 닮을 필요가 없다
우리는 흔히 로봇이라고 하면 인간처럼 다리 2개로 걷고 팔 2개로 일하는 ‘휴머노이드’를 떠올립니다. 하지만 극한의 환경에서 가장 효율적인 형태는 인간의 신체 규칙을 깨는 데서 나옵니다.
손이 다리가 되고, 다리가 손이 되는 유연한 발상의 전환. 이번 취리히 연방공대의 연구는 로봇이 굳이 무거운 하체를 달고 다닐 필요 없이, 도구 그 자체가 스스로 이동체가 될 수 있음을 증명한 멋진 첫걸음입니다. 1~2년 뒤, 이 손 로봇이 본체와 결합하며 현장을 누빌 진화된 모습을 기대해 봅니다.